ETH Zürich: Unitree G1 meistert acht Hindernisparcours mit 92,5 Prozent
Veröffentlicht am: 03.11.2026 um 23:30 Uhr | Redaktion boerse-global.de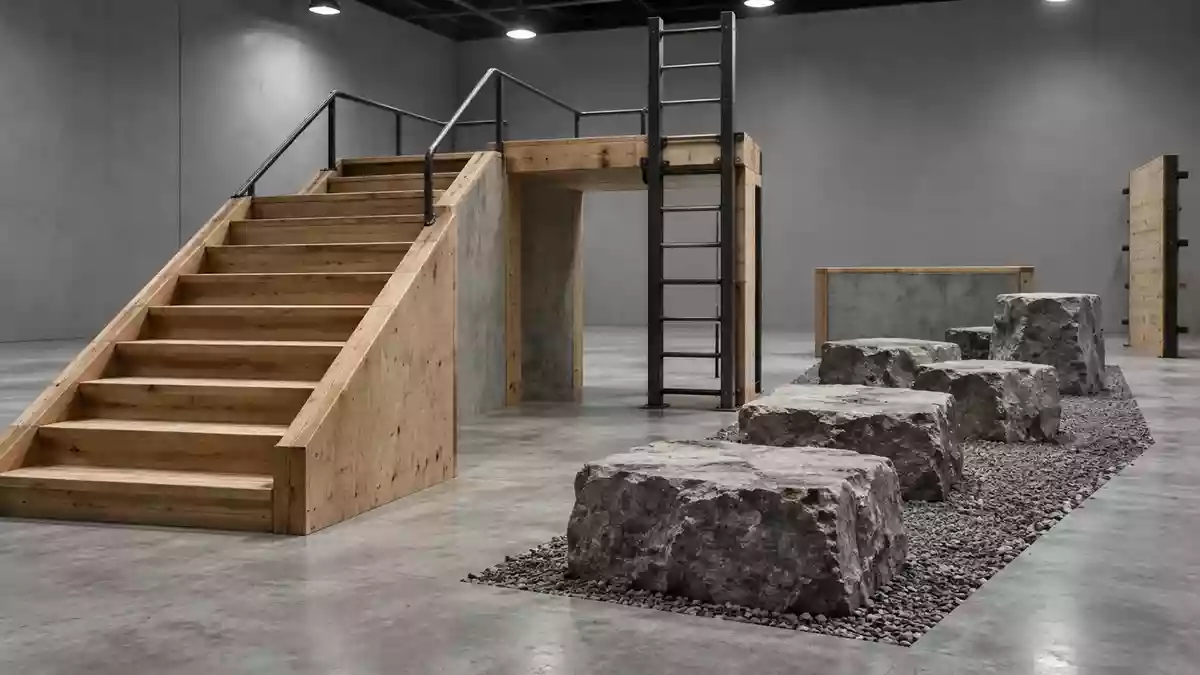
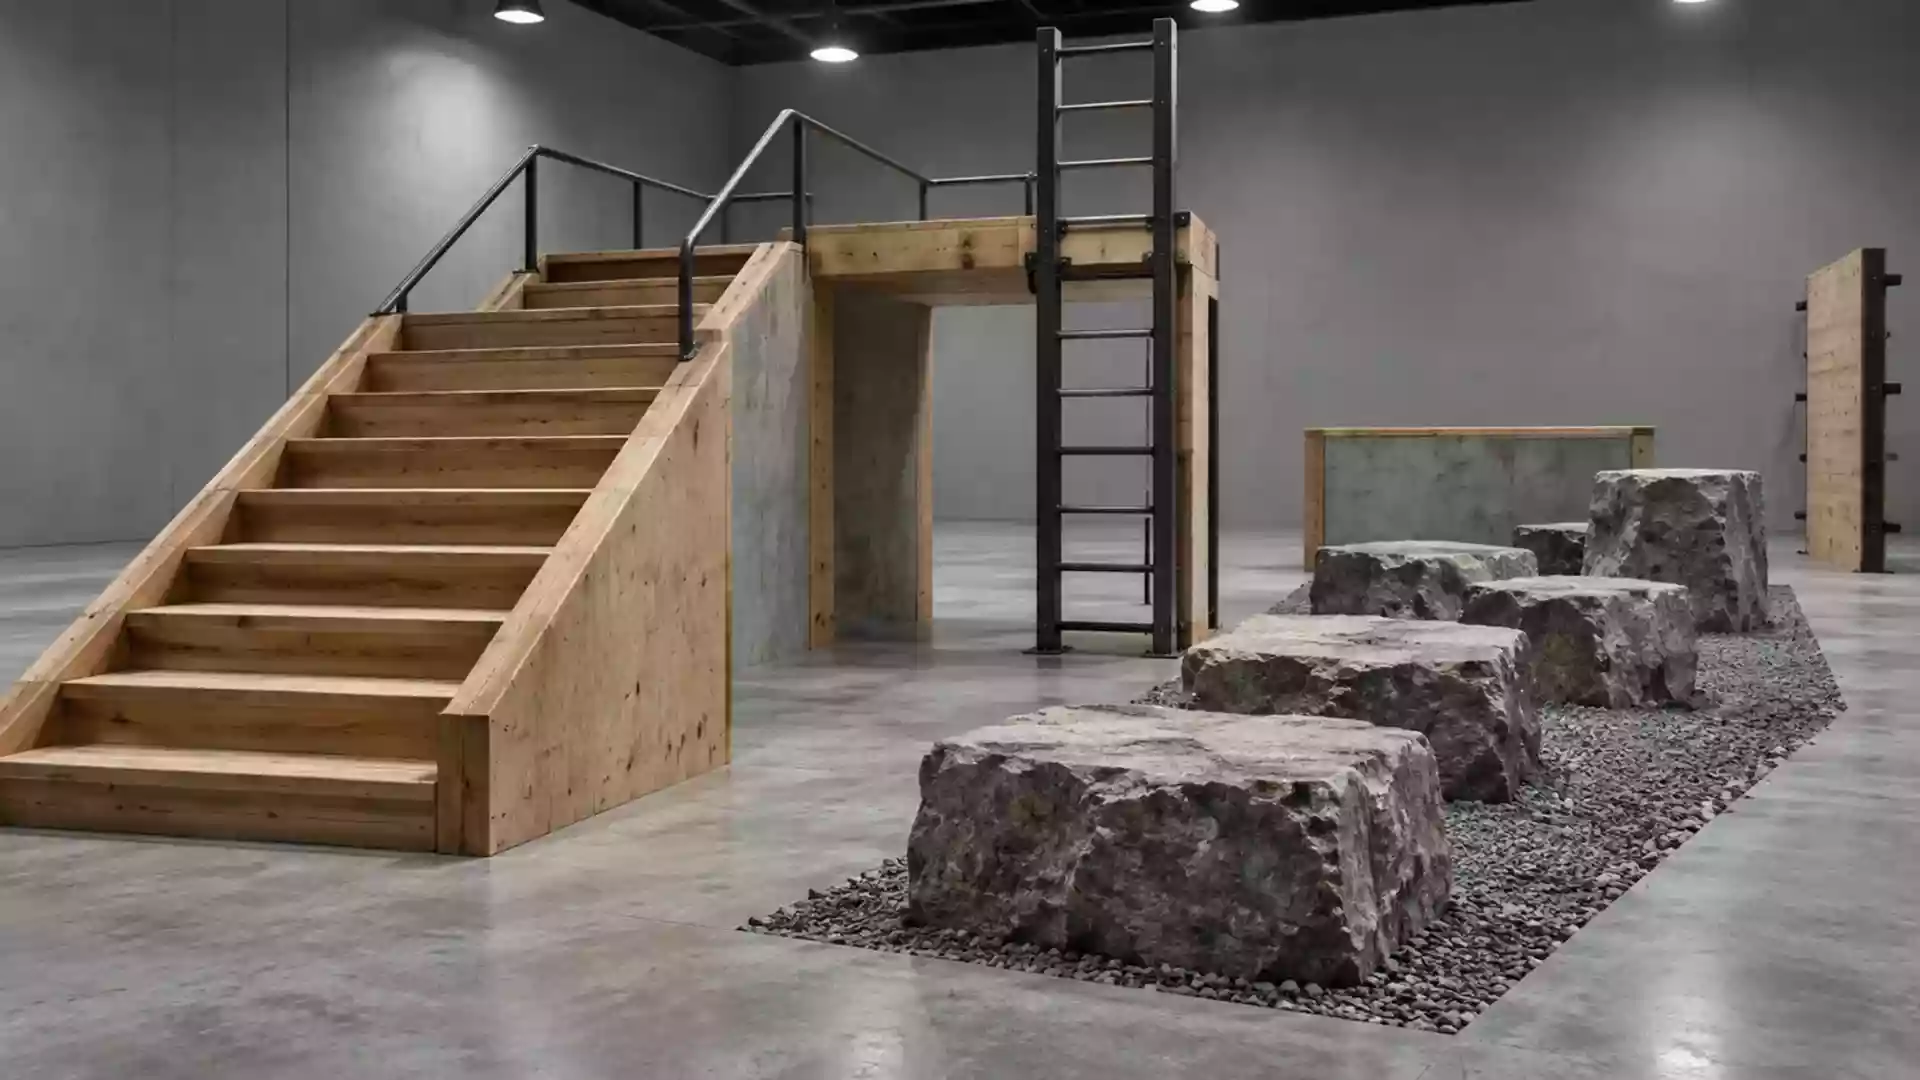
Forschende des Robotic Systems Lab an der ETH Zürich haben eine neue Methode zur Bewegungssteuerung humanoider Roboter vorgestellt. In einer am 22. Oktober 2026 veröffentlichten Forschungsarbeit mit dem Titel „Humanoid Mobility via Attention-based Contacts“, an der unter anderem Vladlen Koltun und Marco Hutter beteiligt sind, präsentiert das Team einen einzigen Controller für das Robotermodell Unitree G1. Das System befähigt den zweibeinigen Roboter dazu, verschiedenste anspruchsvolle Bewegungsformen wie das Steigen von Treppen und Leitern, Sprungbewegungen, das Überqueren unebener Trittflächen, Krabbeln sowie das selbstständige Aufstehen nach Stürzen auszuführen.
Attention-basierte Kontaktplanung für komplexe Bewegungen
Die Steuerung basiert auf einer aufmerksamkeitsbasierten Kontaktplanung, welche gezielt Kontaktpunkte für neun Körperteile bestimmt. Dazu zählen Hände, Ellbogen, Knie, Füße und das Becken.
Ein nachgelagerter Ganzkörpercontroller übernimmt die koordinierte Regelung von 23 aktiven Gelenken. Beide Komponenten arbeiten mit einer Frequenz von 50 Hz. Für die Erfassung der Umgebung nutzt das System ein Onboard-LiDAR, das Geländemerkmale bis hin zu einzelnen Leitersprossen auflöst.
Das Training des Systems erfolgt in drei aufeinander aufbauenden Stufen. Als Ausgangsbasis dienen 13,2 Minuten menschlicher Bewegungsdaten, gefolgt vom Training des Aufmerksamkeitsnetzwerks und anschließendem Reinforcement Learning.
In Simulationsläufen über acht Hindernisparcours erzielte der Ansatz eine Erfolgsquote von 92,5 Prozent, während ein konkurrierendes Verfahren zur Bewegungserzeugung 58,8 Prozent erreichte.
Der technologische Fortschritt in der Robotik und Künstlichen Intelligenz wird ganze Wirtschaftszweige grundlegend verändern. Wer verstehen möchte, welche Unternehmen diese industrielle Entwicklung anführen, findet in diesem kostenlosen Report fundierte Einblicke. Robotik und KI: Profiteure der neuen Industrieära erkennen
Das Forschungsteam weist zugleich auf bestehende Grenzen hin: Das Verfahren fokussiert sich rein auf die lokale Navigation und umfasst bislang weder eine übergeordnete Langstreckenplanung noch Manipulationsaufgaben.
Parallele Entwicklungen bei Manipulation und Software-Architekturen
Neben der Lokomotion stehen derzeit auch koordinierte Steuerungsansätze im Fokus internationaler Arbeitsgruppen. Ein Team um Prof. Songhwai Oh an der Seoul National University stellte am 30. Oktober 2026 das VLA-Framework RISE vor, das für die Konferenz IROS 2026 angenommen wurde.
Gefördert durch Projekte des südkoreanischen Ministeriums für Wissenschaft und ICT zusammen mit IITP und NRF, verknüpft das System separat erfasste Lokomotions- und Manipulationsdaten, um mehrstufige Aufgaben ohne zusätzliche Übergangsvorführungen sequenziell auszuführen.
Bei Tests auf einem Unitree G1 mit zwei Dex3-1-Händen und 43 steuerbaren Freiheitsgraden erzielte RISE in einer Simulation mit zwei- bis vierstufigen Aufgaben wie dem Bewegen von Äpfeln, Flaschen und Bechern eine Erfolgsquote von 87,3 Prozent, verglichen mit 73,6 Prozent bei der GR00T-Baseline von NVIDIA.
Während Experten die größte Industrierevolution seit Jahrzehnten analysieren, rücken die wirtschaftlichen Potenziale von KI und Robotik immer stärker in den Fokus. Dieser kostenlose Leitfaden fasst zusammen, welche Firmen den technologischen Umbruch 2026 maßgeblich vorantreiben. Gratis-Report zur neuen industriellen Revolution herunterladen
Auf der realen Hardware bei Aufgaben mit zwei bis fünf Schritten lag die Quote bei 50,0 Prozent gegenüber 30,0 Prozent der Baseline. Das Team betont, dass es sich um experimentelle Ergebnisse unter Laborbedingungen handelt und für den industriellen Einsatz weitere Validierungen erforderlich sind.
Andere Forschungskonsortien widmen sich der Strukturierung von Laufzeitumgebungen und modularen Steuerungskonzepten. Die National University of Singapore, die UC Berkeley und die University of Tokyo entwickelten die dreistufige Laufzeitarchitektur REA. Diese trennt Grundlagenmodelle für deliberative Entscheidungen von bewegungsorientierten Steuerungsmodulen über einen Router mit vorberechnetem Routengedächtnis und einem bewertenden Kontrollgatter.
In Benchmarks wie LIBERO-Pro erreichte die Architektur eine Erfolgsquote von 95,9 Prozent bei 25 Prozent weniger Kontrollschritten und 17 Prozent reduzierter Kontrollzeit.
Forscher des Caltech und der Georgia Tech präsentierten mit MorphMimic zudem einen Ansatz, bei dem eine einheitliche Richtlinie mit identischen Netzwerkgewichten auf verschiedenen Plattformen wie dem Unitree G1, dem AgiBot X2 Ultra und dem Booster T2 zum Einsatz kommt.
Über eine Zuordnung auf ein kanonisches Gelenklayout und einen 125 Werte umfassenden Deskriptor lassen sich Bewegungsabläufe aus einer umfangreichen Bibliothek hardwareübergreifend anwenden, um den Entwicklungsaufwand für neue humanoide Plattformen zu senken.